Nomenclature
1. 서 론
2. 본 론
2.1 비행체 엔진 장착
2.2 비행체와 엔진 간 인터페이스 점검
2.3 엔진 시동 및 기본기능시험
2.4 비행체 엔진 성능시험
2.5 비행체 엔진 냉각시험
2.6 비행체 엔진 진동시험
2.7 엔진 비상로직 확인 시험
3. 결론 및 토의
Nomenclature
ACMS : automatic control monitoring system
APU : auxiliary power unit
ATS : air start system
EMAD : engine mounted accessory drive
EMC : electromagnetic compatibility
FLCC : flight control computer
MCP : maximum continuous power
MP : maximum power
PFMU : propulsion fuel management unit
TCL : throttle control lever
MM : maintenance manual
LevC1 : level condition 1
1. 서 론
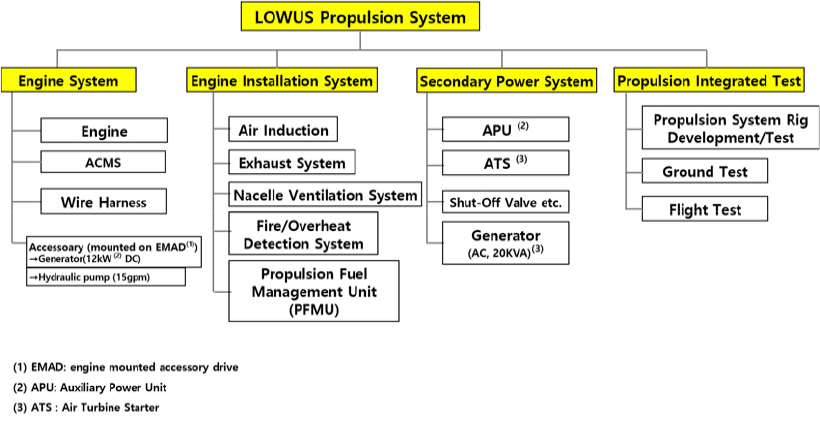
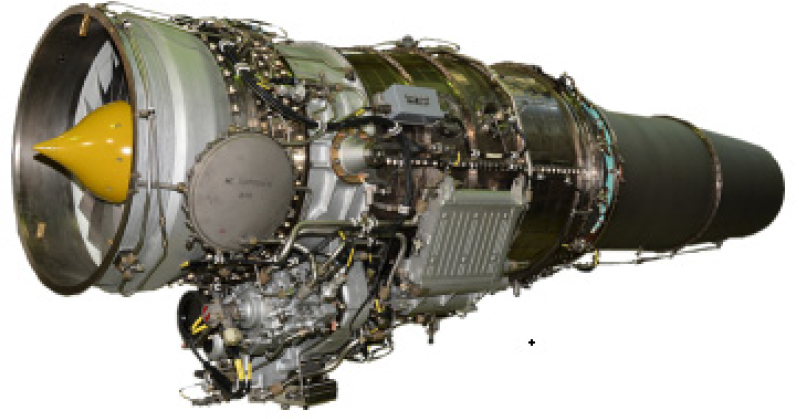
무인항공기 추진계통은 비행체에 추력과 비행체 내부 액세서리에 축동력을 제공하는 계통으로, 세부 계통별 주요 구성은 Fig. 1과 같이 엔진계통과 엔진장착계통, 이차동력계통 및 시험 평가로 분류되었다. 엔진은 우크라이나로부터 도입된 Fig. 2와 같은 형상의 AI-322엔진이며, 추진계통을 통제 모니터링하는 추진연료통제장치(PFMU)는 무인항공기 운용 개념과 각 구성품의 특성을 고려하여 제어로직을 구현하기 위해 국내에서 개발하였다.
본 논문에서는 엔진사의 Flight Clearance 획득을 위한 비행체에 장착된 추진계통의 지상통합시험 결과를 제시하였다. 세부 내용은 엔진사에서 제시한 장착 엔진의 요구도를 기준으로 시험하였으며, 시험항목은 엔진시동 및 기본 기능시험, 엔진 성능시험, 엔진냉각시험, 엔진 진동시험 및 엔진 비상로직 확인 시험이다. 그 중 엔진제어기와 비행체 내 타 장비와의 전자기적 간섭 영향성은 향후 수행될 전기체 전자기 적합성 시험(Intra EMC)에서 검증할 예정이다.
2. 본 론
2.1 비행체 엔진 장착
개발하는 무인항공기는 우크라이나의 Motor Sich사에서 제작된 후기연소기가 없는 5,500 lbf급 AI-322 터보팬 엔진이 장착된다. 또한, 유인전투기와 함께 편대를 구성하여 정찰, 전자전 및 공격 임무를 수행하는 무인 편대기 체계로, 유ㆍ무인 협력과 자율 임무수행이 핵심인 체계이다. 비행체에 장착된 엔진의 주요제원은 두 개의 스풀을 가진 저바이패스 터보팬 엔진으로, 길이는 약 2 m, 직경은 0.7 m이고 중량은 약 550 kg이다. 엔진 구성품으로 2단 팬, 8단 압축기, 연소기, 1단 고압터빈 및 1단 저압터빈으로 구성되어 있다[1].
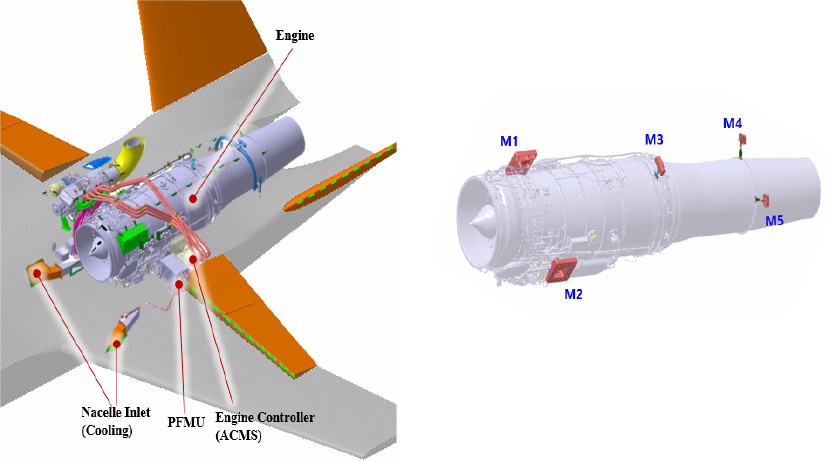
비행체 엔진장착은 아래 그림과 같이 3점(M1, M2, M3)을 기본으로 하고, 배기구 진동을 방지하는 목적으로 M4, M5를 추가 장착하였다.
그림에서 보면 볼베어링 형식의 M1, M2 기준으로 피치 방향 회전을 허용하고, M3로 피치 장착 각도를 조정하였다. 엔진 장착 시 축 정렬은 약 0.3° 이내가 되도록 장착하였다.
비행체 엔진장착은 Fig. 3과 같다.
2.2 비행체와 엔진 간 인터페이스 점검
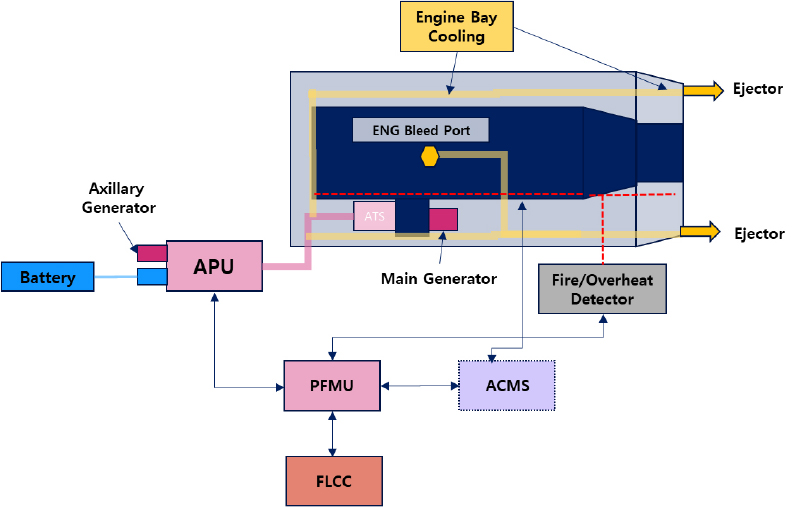
Fig. 4는 비행체와 추진계통 간 인터페이스를 보여준다. 비행체에서 사전에 지상점검장비를 활용하여 추진계통의 각 구성품 간 1553B 디지털 데이터 및 아날로그 데이터의 인터페이스를 확인하였다.
2.3 엔진 시동 및 기본기능시험
2.3.1 엔진 시동
비행체에 장착된 터보팬 엔진의 시동 시 많은 동력을 요구하기 때문에 일반적으로 배터리보다는 APU를 사용하여 시동한다. 현재 도입 엔진의 시동 관련 요구도는 Table 1과 같다.
Table 1.
Parameters of engine starting performance.
Fig. 5와 같이 엔진 총 시동시간은 34초이고, 점화기는 시동 시작부터 약 28초까지 작동하였다. 시동 연료공급은 HP 로터 크랭킹 기준 4.2초 후부터 약 10초간 공급되었고, 주 연료는 11초 후부터 공급되었다. 약 3.3초간 시동 연료와 주 연료 공급이 오버랩되었다.
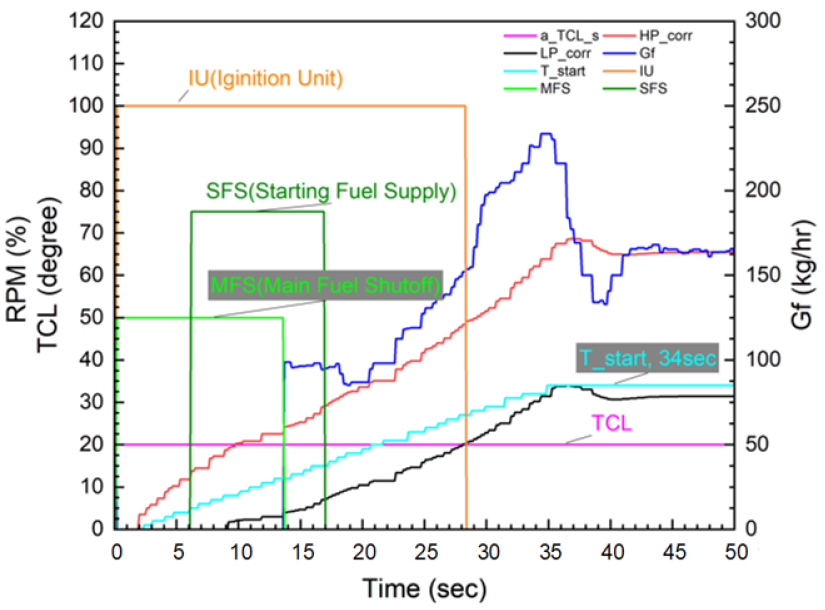
Table 1과 같이 엔진 시동시간 요구조건 대비 지상시험 결과로 볼 때 시동을 위한 APU의 출력은 충분한 것으로 나타났다.
2.3.2 엔진 기본기능시험
엔진 기본기능시험은 엔진사에서 제시한 시험 스케줄[2]대로 TCL을 조절하여 Idle, Warming up, Max, 가감속성능 및 백업모드 시험을 수행하였다. Fig. 6은 TCL을 조작하면서 시험했을 때 HP, LP 보정회전수 및 연료 소모 유량 값을 보여준다.
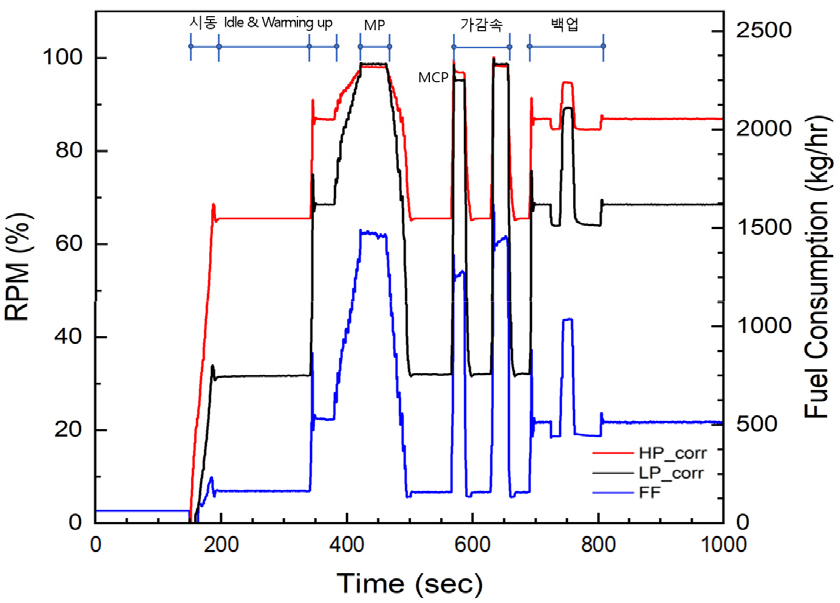
Table 2는 엔진 추력별 주요 파라미터를 시험결과와 엔진사 제공 MM 상의 데이터를 비교한 것이다. 시험결과와 엔진사 제공 데이터가 유사한 것을 확인하였다.
Table 2.
Parameters of engine power ratings.
| Idle | MCP | MP | ||||
| Test | MM | Test | MM | Test | MM | |
| HP_corr, % | 65.5 | 64.3 | 96.8 | 97.1 | 98.2 | 98.8 |
| LP_corr, % | 31.6 | 32.5 | 95.1 | 95.2 | 98.4 | 99.2 |
| EGT* °C | 419 | 416 | 671 | 670 | 748 | 707 |
| FF, kg/hr | 164 | - | 1275 | - | 1478 | - |
Fig. 7은 Idle에서 Max로 1초 내로 올린 후 가속성능을 보여준다. TCL 반응은 약 3.6초가 걸렸고, 가속까지 약 4.4초가 걸렸으며, 이는 엔진사 요구도를 만족하는 수치이다.
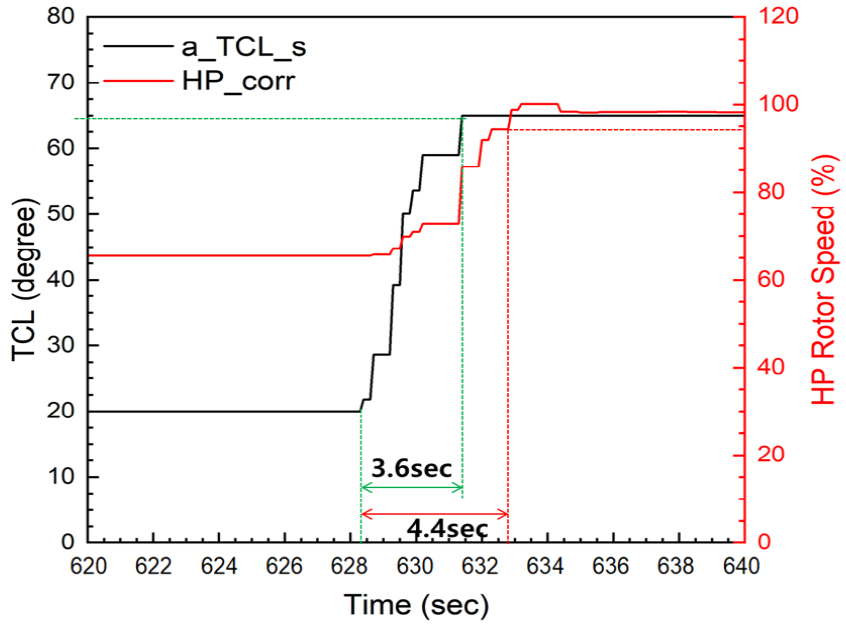
Fig. 8은 Max에서 Idle로 1초 내로 내린 후 감속성능을 보여준다. TCL 반응은 약 2.8초가 걸렸고, 감속까지 약 6.6초가 걸렸으며, 엔진사 요구도를 만족하는 수치이다.
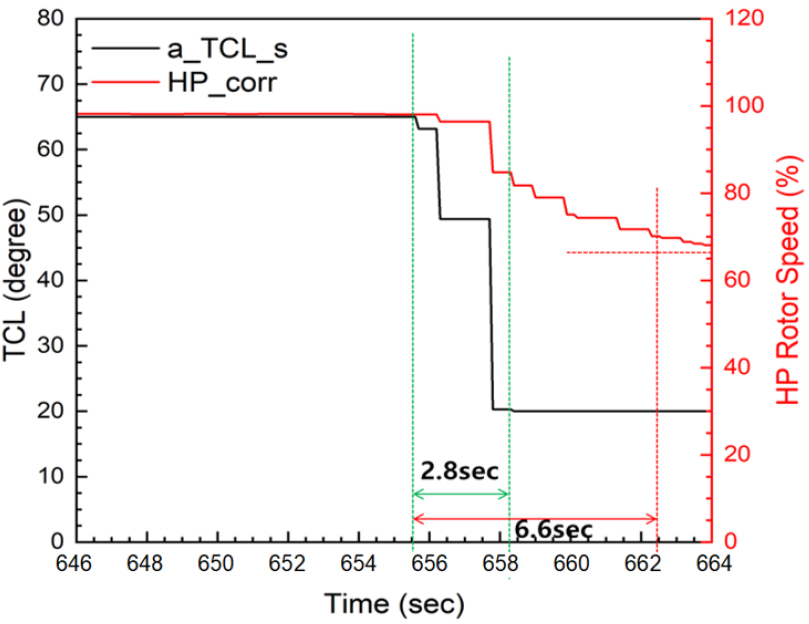
이를 정리하면 Table 3과 같다.
Table 3.
Comparison between requirements and ground test results of acceleration and deceleration.
| Requirements | Ground test results | |
| Accel. |
5 sec(@ground) 4 sec(@flight) | 4.4 sec |
| Decel. | < 7 sec | 6.6 sec |
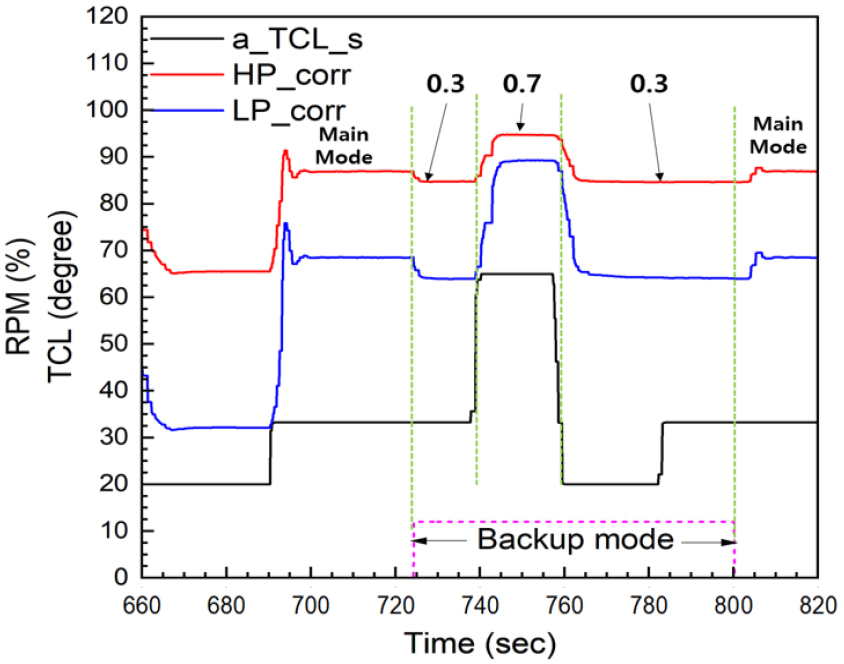
엔진운용 중 주 제어 채널 2개가 모두 고장날 경우 백업모드로 전환되며, 백업모드에서는 엔진 추력은 착륙을 위한 0.3Max 추력과 순항을 위한 0.7Max 추력 두 값만 존재한다.
백업모드 시험은 Fig. 9에서 보는 바와 같이 TCL 각도를 이용하여 확인하였으며, 시험결과 0.3Max, 0.7Max 추력 모드 진입을 확인하였다. 백업모드 전환명령 해제 시, 주 제어(메인)모드로 정상 회복되는 것 또한 확인하였다.
2.4 비행체 엔진 성능시험
도입엔진의 비행체 체계적용을 위해 엔진 지상 리그시험을 통해 엔진 자체에 대한 기능과 성능을 확인한 후에 비행체에 장착하여 체계와의 기계적, 전기적인 인터페이스 점검 등 제반사항들을 확인한 후에 엔진적용시험을 수행하였다.
엔진의 해면고도 정지조건을 포함한 비행 성능은 제작사가 제공해준 성능 데이터(performance deck)로부터 얻을 수 있다[3]. Fig. 10은 표준대기(International Standard Atmosphere, ISA) 해면고도 정지조건(Sea Level Static, SLS)에서 장착 손실을 고려하여 계산된 성능 데이터와 엔진 제작사에서 수행한 수락시험 결과 중에서 쓰로틀 조절레버(TCL)에 따른 엔진 추력과 비연료소모율을 도시한 것이다. Idle(TCL~20 deg) 조건에서부터 MP(TCL~ 60 deg)까지의 선형적인 추력특성과 체계 장착에 따른 장착효과가 반영된 성능경향을 보여준다.
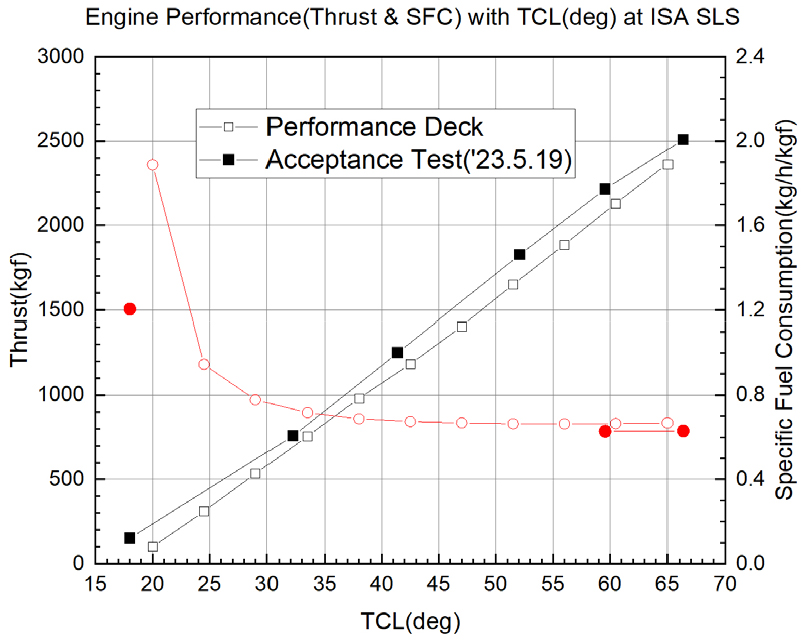
Fig. 11~12는 TCL에 따른 엔진 저압축과 고압축의 보정회전수를 나타낸 것으로 체계장착 손실이 반영된 성능치와 일치하는 경향을 보여준다. 특히 본 엔진은 저압축의 공회전수가 최대 회전수 대비 약 32%정도로 낮아 다른 엔진들보다 넓은 회전수 영역을 가진 특징을 보인다.
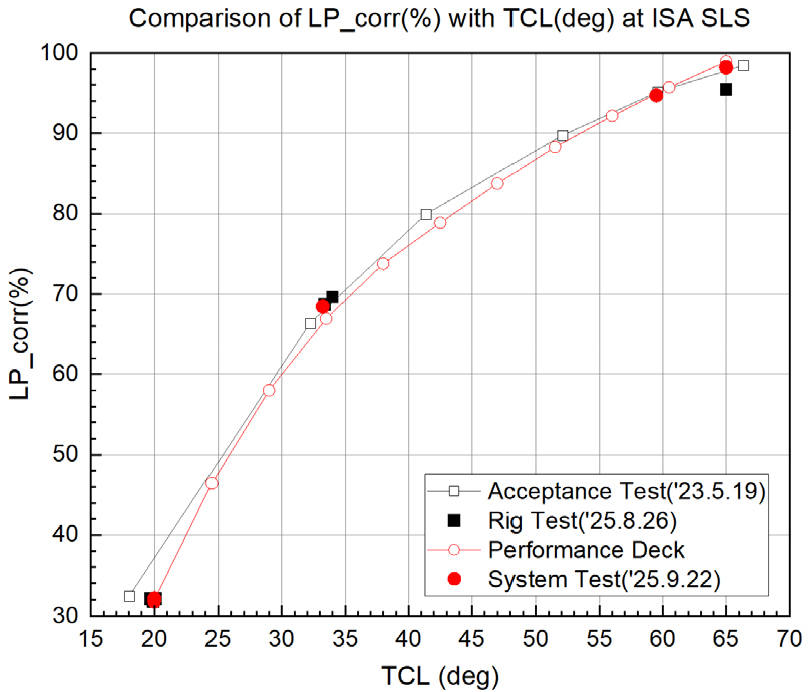
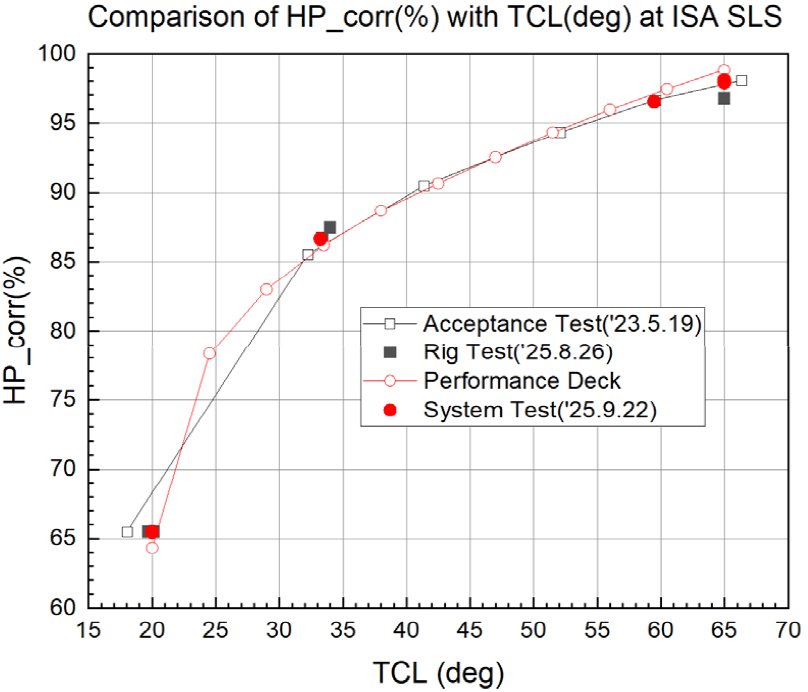
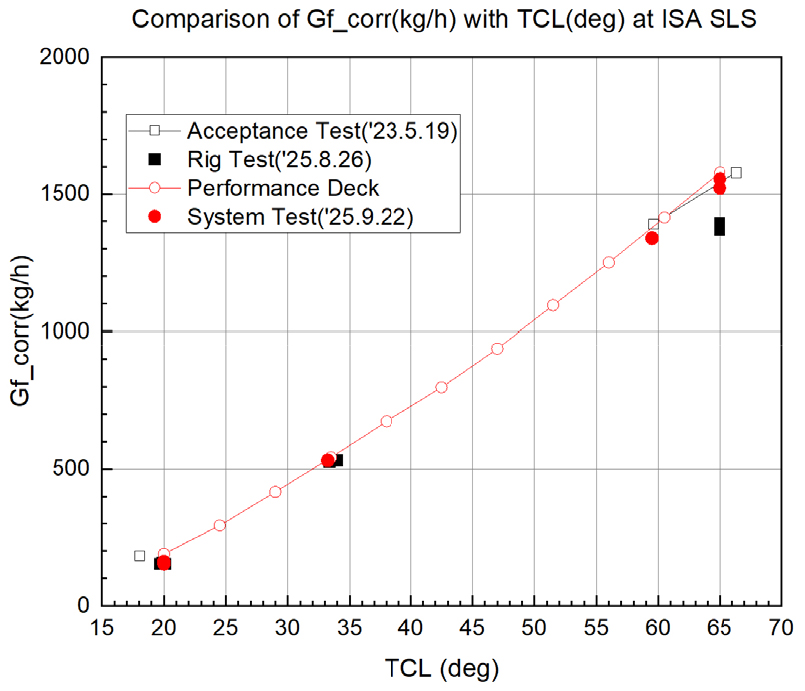
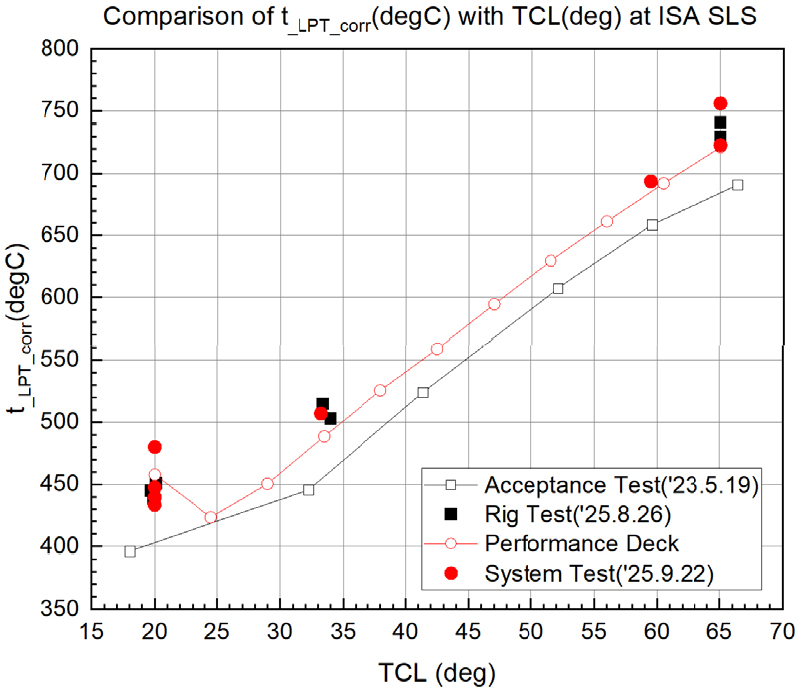
Fig. 13과 Fig. 14는 TCL에 따른 보정연료유량(Gf_corr)과 보정 저압터빈 출구온도(t_LPT_corr)를 도시한 것으로 계산된 성능치와 일치하는 경향을 보여준다. 단, 저압터빈 출구온도의 경우 공회전수와 최대추력조건에서 편차를 보이는데 이는 동 조건에서 저압터빈 출구온도가 정상상태에 도달하는데 충분한 시간 동안 운용하지 않은 데이터를 포함하였기 때문으로, 정상상태의 경우 계산된 성능치에 근접함을 알 수 있다.
이상과 같이 도입된 AI-322 엔진을 지상 리그시험을 통해 그 기능과 성능을 확인한 후, 비행체 체계에 적용하여 정상적으로 수행된 엔진 적용시험 결과로부터, 동 체계에 적합한 엔진 기능 및 성능 특성을 확인하였으며, 엔진 운용에 필수적인 비행체 흡입구의 공기 흡입 특성과 기체 연료탱크로부터 엔진으로의 연료공급 특성도 엔진 운용에 적합함이 확인되었다. 단, 엔진의 주요 성능 인자 중의 하나인 추력성능은 지상 리그시험에서 정확하게 계측하여 엔진 제작사가 수행한 수락시험성적서 및 엔진 성능 Deck 계산치와 비교해야 하나, 금번 지상리그시험에서는 계측을 못해 비교하지 못했는데 향후 리그시험에서 측정하여 비교할 예정이다.
2.5 비행체 엔진 냉각시험
엔진사에서 제시한 엔진 냉각을 위한 온도 요구도는 Fig. 15와 같다. 지상에서 엔진베이 냉각을 위하여, Fig. 16과 같이 엔진 장착베이 후방에 이젝터를 설치하였다. 지상에서 엔진 시동 후 APU 블리드 공기를 이젝터로 분사를 통해 비행체 좌우에 있는 나셀 공기흡입구를 통해서 유입된 외부 공기로 엔진 베이를 냉각하도록 설계하였다.
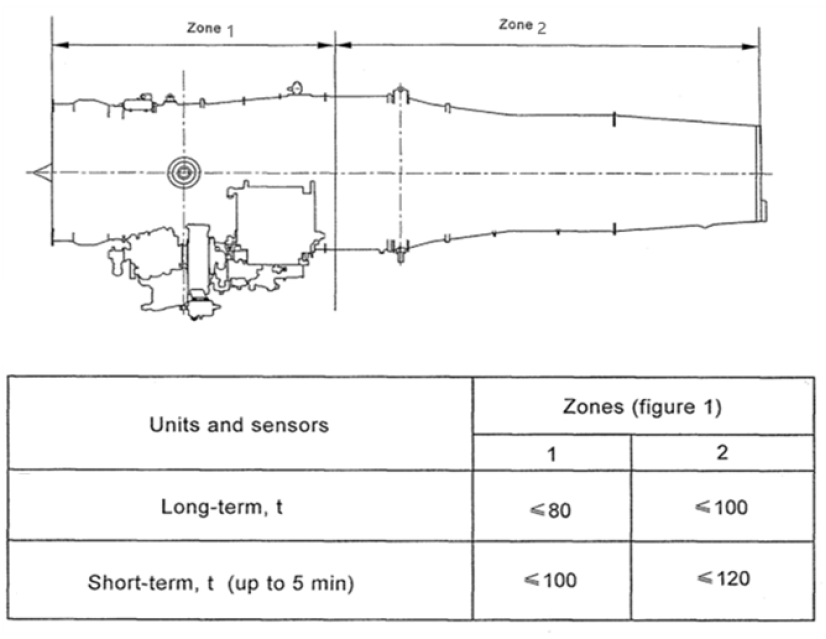
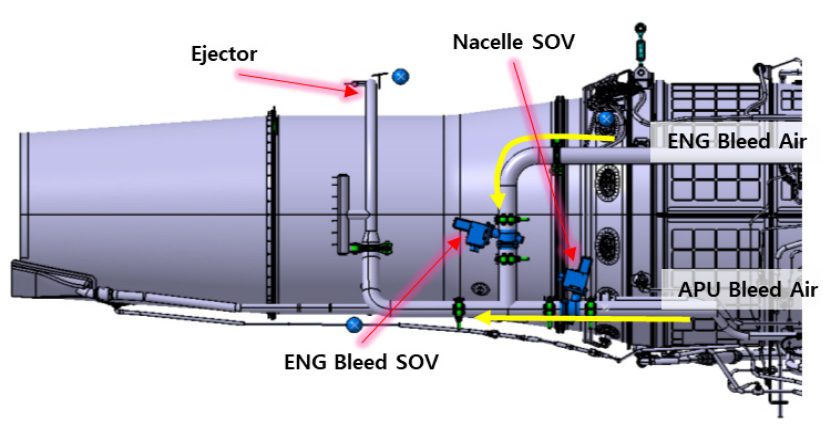
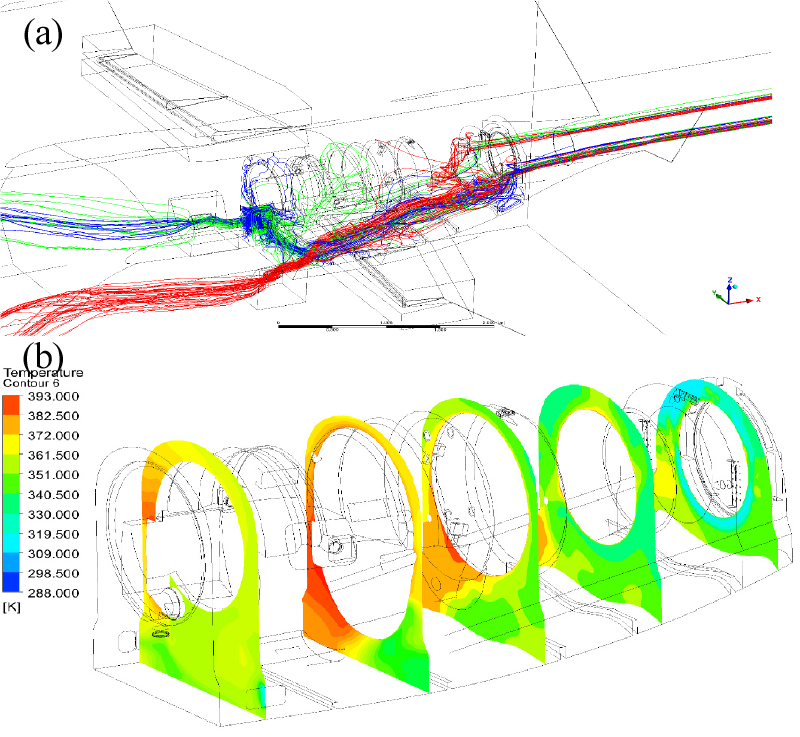
Fig. 17은 Hot day 지상정지 조건에서 이젝터를 통해 엔진베이 내부로 흡입되는 Streamline과 온도분포를 나타낸 것이다. (a)의 빨간색은 좌측 흡입구를 통해 엔진베이를 지나가는 공기, 파란색은 우측 흡입구 중 엔진베이로 들어가는 공기, 초록색은 우측 흡입구 중 발전기 냉각을 위한 공기의 흐름을 보여준다. 지상정지 조건에서는 흡입공기의 속도가 느려서 냉각공기가 상부로 올라가지 못하였고, (b)를 통해 최대온도는 엔진베이 상부, 우측면에서 약 107°C인 것을 확인할 수 있었다.
비행체에 장착된 상태에서 엔진 냉각 성능을 확인하기 위하여 Fig. 18과 같이 온도센서를 부착하였고, 지상에서 TCL 조절하여 비행체 운용 시나리오에 따라 엔진 베이 내부 온도를 모니터링한 결과를 Table 4에 정리하였다.
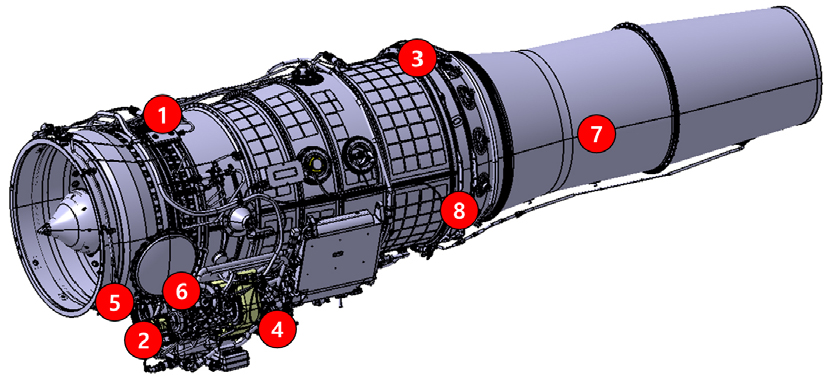
Table 4.
Results of engine bay cooling in UAV.
그 결과 비행체에서는 가장 높은 부분은 후방 상부에서 Hot day 기준 약 118.6°C로 환산되었고, 이는 엔진사에서 제시한 요구조건을 만족함을 확인하였다.
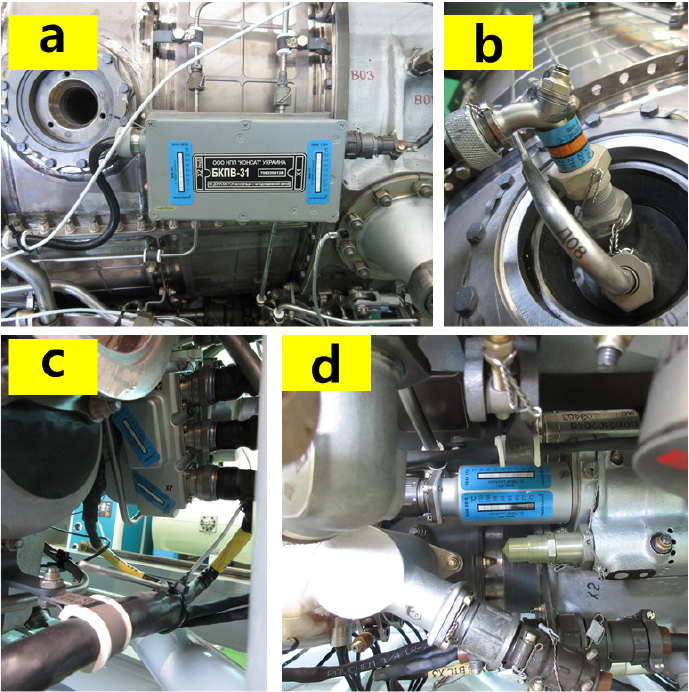
엔진사 요구조건인 16개 구성품에 온도테이프를 부착 후 시험하였다. Table 5는 점화기, 연료시스템, 오일시스템에 대해서 시험결과를 정리한 것이다.
Table 5.
Temperature requirements and test results of components.
| Items |
Requirements [°C] | Test results* ° | |
| a | Ignition unit | 100 ~ 125 | <71 |
| b | Spark plug | 250 ~ 270 | <204 |
| c | Fuel metering unit | 80 ~ 120 | <71 |
| d | Oil unit | 100 ~ 120 | <88 |
Fig. 19는 시험 후 촬영한 온도테이프 사진으로 Oil unit의 온도만 약 88°C로 올라간 것을 확인할 수 있다. 이는 오일 온도의 영향을 받았기 때문이고, 다른 구성품은 온도 테이프 변화가 없는 것을 확인할 수 있다.
2.6 비행체 엔진 진동시험
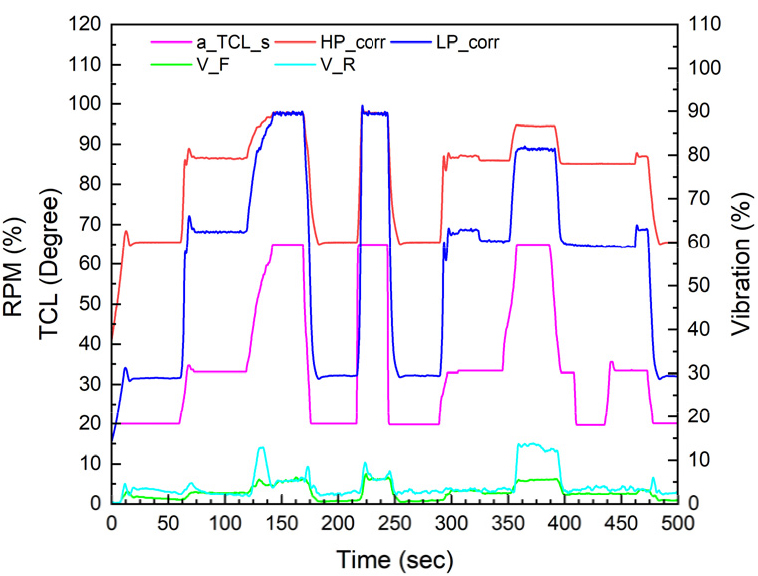
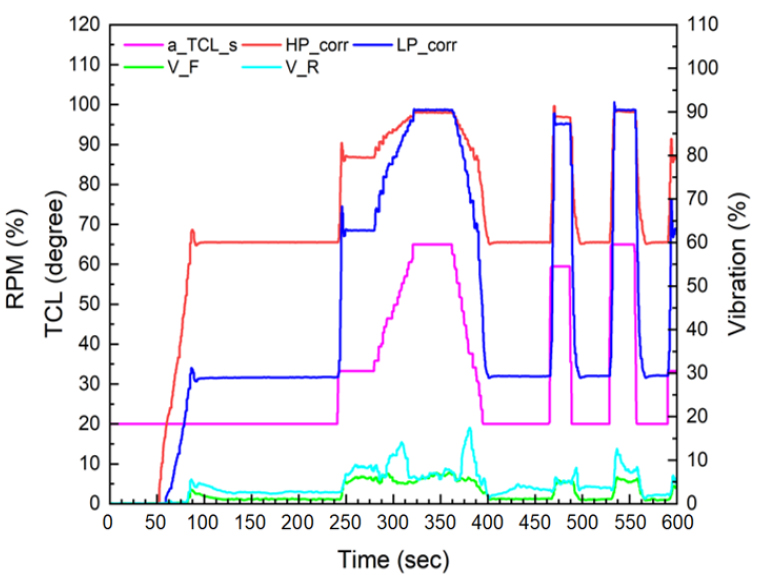
비행체에 장착된 엔진의 진동자료는 별도의 진동센서를 사용하지 않고 엔진 자체에 장착된 진동센서 데이터를 기준으로 검토하였다. 엔진 진동 요구도 대비 리그시험 데이터와 비행체 시험 데이터를 Table 6과 같이 비교하였다.
Table 6.
Engine vibration results of rig and ground test.
| Location |
Requirements (@ max.) |
Rig test (@ max.) |
Ground test (@ max.) |
|
Front, % @Comp. |
< 45 (8.7 g) |
Max 5.6 (peak) |
Max 6.1 (peak) |
|
Rear, % @Turbine |
< 70 (13.5 g) |
Max 12.8 (peak) |
Max 12.6 (peak) |
시험결과를 보면 엔진사에서 요구한 전방 45% 대비 6.1%이고, 후방 70% 대비 12.6%로 엔진사의 요구도를 만족함을 볼 수 있었다. 향후 지상 활주 및 비행시험 안전에 큰 문제가 없을 것으로 판단된다.
Fig. 20과 Fig. 21은 리그 및 지상 시험결과를 보여준다. 리그와 지상시험에서 모두 엔진 진동은 전방보다는 후방에서 더 크다. 이유는 전방에는 M1, M2로 잡고 있어 진동에 더 강건하고, 후방은 M3로만 잡고 있어 진동이 전방보다는 취약하여 생긴 현상으로 보인다.
향후에는 엔진 주요구성품에 별도의 진동센서를 장착하여 추가적인 측정 및 분석을 수행할 예정이다.
2.7 엔진 비상로직 확인 시험
2.7.1 엔진 재시동
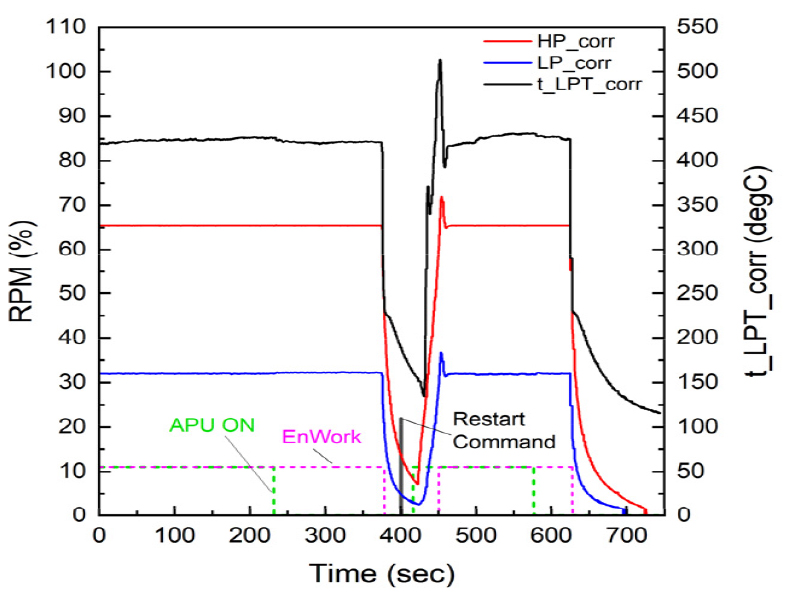
엔진 재시동은 PFMU에 구현된 로직에 따라 수행되며, 로직은 Fig. 22에 나타내었다. 운용자가 엔진 재시동 명령을 인가하면, 엔진의 HP 로터 회전수가 16% 이상일 경우 Windmill 시동, 미만일 경우 APU로부터 압축공기를 받아 APU assisted 시동을 한다. 지상에서는 비행체 속도가 없기 때문에 APU assisted 엔진 재시동 로직만 확인하였다.
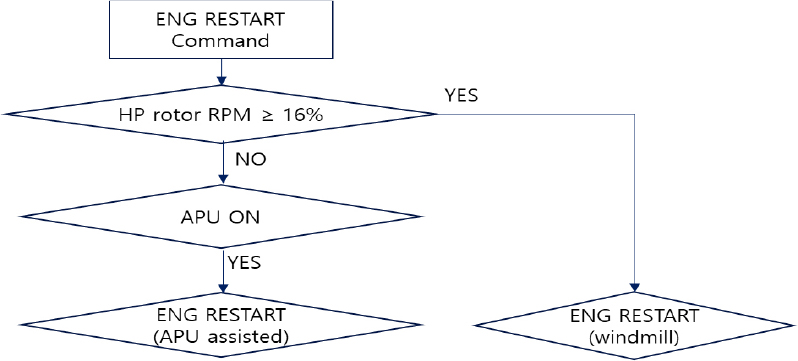
Fig. 23은 APU assisted 공중 엔진 재시동 시험한 결과이다. 재시동 명령 인가(@약 400초) 후 약 17초 후 APU가 시동완료 되었고(APU ON 점등), 약 34초 후 엔진이 시동되는 것을 확인하였다.
2.7.2 안티서지제어(Anti Surge Control, ASC)
안티서지제어 기능은 엔진 운용 중에 서지가 발생할 경우, 엔진제어기가 자동으로 회전수를 낮추어 서지로 인한 엔진 손상을 방지하고 발생 전 상태로 자동으로 회복하는 기능을 말한다.
안티서지제어 기능을 확인하기 위하여, 엔진 시동 후 TCL을 MCP까지 올린 후 서지 발생명령을 인가하였다. Fig. 24와 같이 서지 발생 명령 인가와 동시에 서지 발생 신호가 점등되었고, LP 및 HP 회전수가 Idle까지 급격히 줄어들었다. 또한, 주 연료 차단, 시동 연료 공급, 점화기 동작 등의 신호가 발생하였다.
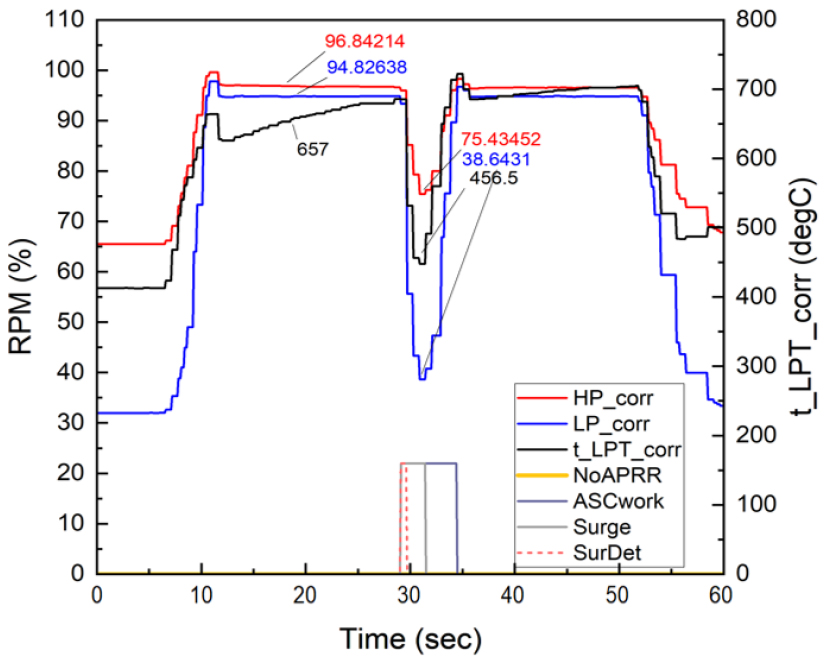
안티서지제어 명령이 인가된 시간(약 30 sec)에 회전수가 감소하고 약 4.3초 후에 회복되는 것을 확인하였다.
2.7.3 통신두절 시험
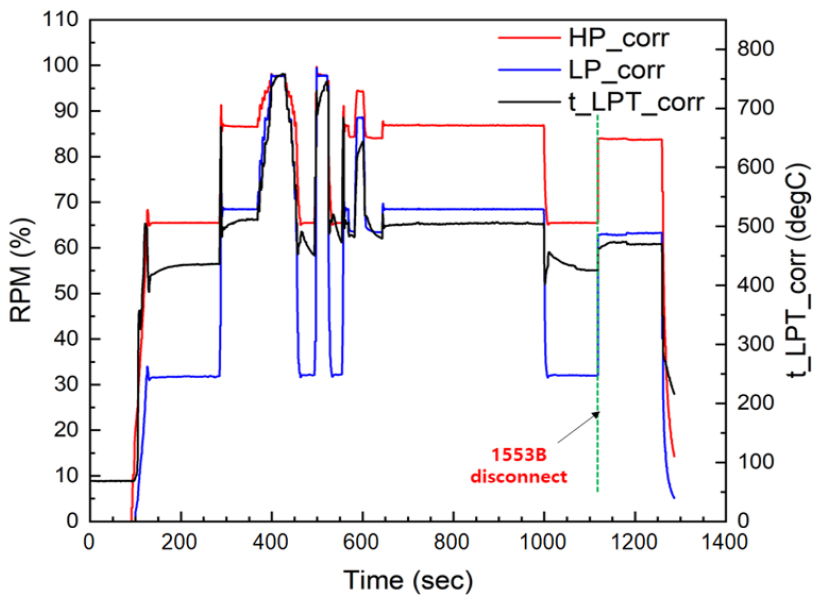
1553 통신두절 시험은 엔진제어기의 두 채널 통신을 모두 동시에 15~20초간 차단한 후 자동으로 엔진이 백업모드로 전환되는지를 확인하는 것이다. Fig. 25의 시험결과 두 채널 통신을 20초간 차단 후 엔진제어기는 백업모드로 전환되는 것을 확인하였다.
2.7.4 전원공급 중단 시험
전원공급 중단시험은 TCL을 33도 위치(0.3Max)에 두고 엔진제어기의 전원을 15~20초간 차단한 후 인가하였을 때 다시 메인모드로 돌아오는지를 확인하는 시험이다.
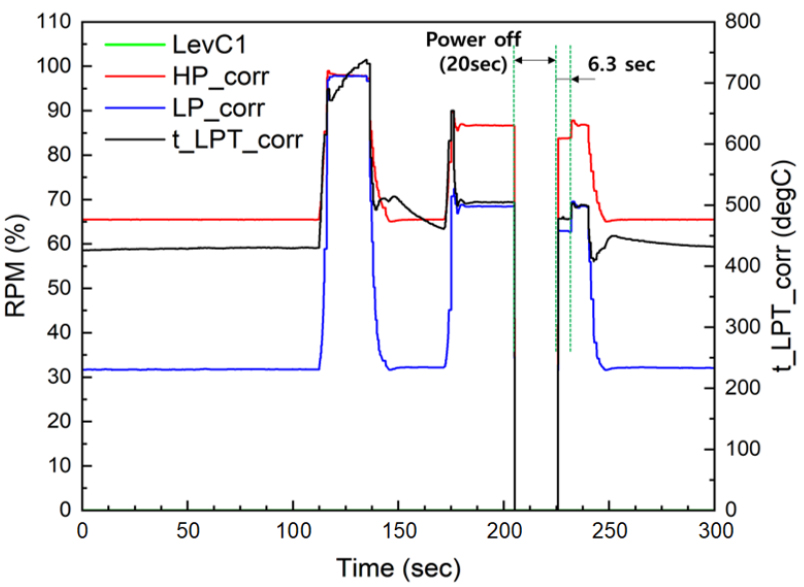
Fig. 26에서 TCL 33도 위치에 인가한 후, 약 20초간 엔진제어기의 전원을 차단하였다. 그 과정에서 통신연결이 두절되어 엔진의 주요 파라미터인 HP, LP의 회전수 및 EGT 온도 데이터들이 측정되지 않았고, 20초 후 엔진제어기 전원을 재인가하였을 때, 이전 파라미터 값을 회복하는 것을 확인하였다. 또한 심각한 고장을 나타내는 신호인 LevC1은 발생하지 않았다. 이전 파라미터 값으로 완전 회복까지는 약 6.3초 걸렸고, 전원 재인가 후 엔진제어기는 메인 모드를 유지하는 것으로 확인되었다.